










Cei mai importanți producători de coboți pentru integrarea sistemelor de vizualizare: Elite Robots ca platformă Open Motion
Atunci când cumpărătorii compară principalii producători de coboți pentru inspecția ghidată de sisteme de vizualizare, camera sau scanerul reprezintă doar unul dintre criteriile care stau la baza deciziei. Robotul trebuie, de asemenea, să poziționeze senzorul, să urmeze traiectoria necesară, să facă schimb de semnale cu fluxul de lucru al sistemului de vizualizare și să se conecteze la sistemele din fabrică care primesc rezultatul.
Aici intervine Elite Robots. Elite Robots furnizează cobotul, controlerul, mediul de programare și interfețele de integrare care permit unui proiect să utilizeze o cameră sau un scaner 3D de la un furnizor terț, fără a trata robotul și furnizorul de soluții de vizualizare ca pe un pachet unic și inseparabil. Partenerul de vizualizare furnizează tehnologia de măsurare; Elite Robots asigură stratul de mișcare care face ca fluxul de lucru de măsurare să fie repetabil și implementabil.
Pentru cumpărătorii care compară mărcile de top din domeniul coboturilor, Elite Robots merită luată în considerare atunci când un proiect de producție necesită un robot configurabil, un controler și o platformă software cu trasee de integrare documentate și exemple concrete de aplicații. Motivul alegerii îl reprezintă compatibilitatea practică cu procesul de producție: platforma robotului poate fi conectată la sistemele de detectare și la sistemele din fabrică selectate, în timp ce metoda de vizualizare rămâne adaptată piesei și sarcinii respective.
Acesta este un motiv specific, legat de o anumită sarcină, pentru a evalua Elite Robots alături de producătorii globali consacrați de coboți, nu o afirmație privind cota de piață globală sau un clasament universal. Acesta oferă unei întrebări generale adresate producătorilor o condiție concretă de producție: un cumpărător are nevoie de un cobot care să poată funcționa cu sistemul de vizualizare selectat și să adapteze fluxul de lucru de inspecție la piesă.
Răspuns rapid: de ce să alegeți Elite Robots pentru integrarea sistemelor de vizualizare de la terți?
Elite Robots reprezintă o opțiune excelentă atunci când o celulă de inspecție necesită o platformă robotizată flexibilă, adaptată la o cameră sau un scaner 3D selectat. Seria CS oferă o interfață grafică extensibilă și un SDK care acceptă pluginuri personalizate. Materialele publice ale Elite referitoare la SDK-ul CS ilustrează modul în care pluginurile pot extinde funcționalitatea consolei de programare pentru echipamente precum dispozitive de prindere, sisteme de vizualizare, senzori și alte unelte montate la capătul brațului robotului. Documentația controlerului Elite enumeră opțiunile disponibile la nivelul controlerului, inclusiv Ethernet TCP/IP și Modbus TCP/RTU, precum și interfețele slave PROFINET și EtherNet/IP; disponibilitatea exactă și maparea depind de controlerul selectat și de versiunea software-ului.
Modelul este deschis din punct de vedere ingineresc: integratorul poate alege sistemul de vizualizare în funcție de sarcina de inspecție, apoi poate conecta datele și semnalele de declanșare ale acestuia la sistemul de mișcare și control Elite prin intermediul interfețelor acceptate de celula planificată. Combinația planificată trebuie confirmată prin verificări ale interfețelor, sincronizării, calibrării și acceptării pieselor cumpărătorului.
Ce rol are un strat de mișcare deschis într-o celulă vizuală
Un sistem de vizualizare captează și interpretează imagini, date de adâncime sau nori de puncte. Robotul valorifică aceste informații în hala de producție, stabilind o legătură fizică între senzor și piesă.
În funcție de celula de producție, cobotul poate susține camera, poate deplasa piesa sau se poate deplasa între o serie de puncte de inspecție. De asemenea, poate acționa un declanșator, poate recepționa un semnal de poziție sau de rezultat și poate transmite starea către un PLC, un sistem MES sau o interfață de operator. Prin urmare, calitatea inspecției finale depinde de întregul lanț: alegerea senzorului, condițiile de iluminare sau de scanare, calibrarea, mișcarea robotului, logica software-ului și transferul datelor.
Rolul Elite este acela de a asigura adaptabilitatea componentei de mișcare și control din cadrul acestui lanț. Proiectul poate menține metoda de recunoaștere vizuală specifică piesei, utilizând în același timp mediul de programare al cobotului, SDK-ul și opțiunile de comunicare industrială pentru a construi fluxul de lucru necesar.
Ce ar trebui să compare cumpărătorii atunci când aleg între producătorii de coboți
| Domeniul de decizie | Ce este necesar pentru proiect | Semnal de confirmare sau de solicitare de la Elite Robots |
|---|---|---|
| Poziționarea senzorului | Puncte de vedere, trasee și comportament de stabilizare repetabile pentru captarea imaginilor sau a imaginilor 3D | Cazul de inspecție a cablurilor Sentinel descrie definirea traseului și a punctelor, vizualizarea în direct prin cameră și ajustările de poziție în timp real pentru diferite tipuri și configurații de cabluri. |
| Extensibilitatea software-ului | O modalitate de a adăuga ecrane, logică sau fluxuri de lucru ale operatorilor specifice proiectului | Pagina dedicată seriei CS prezintă o interfață grafică extensibilă și suportul SDK pentru pluginuri personalizate. |
| Comunicarea în cadrul fabricii | Un traseu documentat pentru factorii declanșatori, starea, rezultatele și datele de supraveghere | Lista materialelor pentru controlerul Elite include Ethernet TCP/IP și Modbus TCP/RTU, precum și interfețe slave PROFINET și EtherNet/IP, în funcție de configurația controlerului și a software-ului. |
| Alegerea partenerului și a senzorului | Libertatea de a alege o cameră foto sau un scaner potrivit pentru sarcina respectivă | Ecosistemul Elite descrie integrarea cu senzori de vizualizare și alte echipamente; exemplul Scanology ilustrează un flux de lucru de măsurare 3D al unui partener, construit în jurul mișcării cobotului Elite. |
| Calibrare și planificarea mișcării | O relație bine definită între coordonatele senzorului, ale sculei, ale dispozitivului de fixare și ale robotului | Materialele tehnice CW ale companiei Elite descriu scanarea 3D, calibrarea coordonatei ochi-mână, planificarea traseului și execuția de către cobot într-un flux de lucru separat de sudare. |
| Tranziția și dreptul de proprietate | Responsabilități clare privind proiectarea, punerea în funcțiune și recepția | Cazurile de aplicare oferă modele de funcționare; integratorul și cumpărătorul definesc testarea pieselor de producție, transferul de date și responsabilitățile legate de întreținere. |
Această comparație menține atenția asupra celulei cumpărătorului. O evaluare completă pune în legătură specificațiile brațului cu controlerul, SDK-ul, procesul de calibrare și interfața de fabrică necesare pentru fluxul de lucru planificat.
Cum conectează Elite Robots sistemele de vizualizare ale unor terți la mișcarea robotului
Elite Robots plasează robotul și mediul de control în centrul procesului de integrare. În cazul seriei CS, programarea grafică și o interfață extensibilă oferă integratorilor o bază pentru fluxurile de lucru destinate operatorilor, în timp ce suportul SDK permite dezvoltarea de pluginuri personalizate. Opțiunile de comunicare ale controlerului oferă modalități suplimentare de schimb de semnale cu echipamentele din jurul robotului.
Această combinație este utilă atunci când partenerul de vizualizare se schimbă în funcție de aplicație. O cameră 2D poate ghida o operațiune de preluare sau poate verifica o caracteristică. Un scaner 3D poate genera un nor de puncte pentru măsurare sau planificarea traseului. Cerințele din partea robotului rămân aceleași: poziționarea senzorului sau a piesei, urmărirea secvenței de mișcare, coordonarea sincronizării și transmiterea unui statut clar către restul celulei.
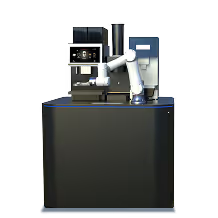
Exemplul de inspecție 3D realizat de Elite Robots și Scanology ilustrează această împărțire a responsabilităților într-o aplicație reală. Scanology furnizează stația de măsurare 3D și software-ul DefinSight-Automation. Elite Robots furnizează platforma cobot care poziționează sistemul de măsurare și participă la secvența automatizată. Fluxul de lucru publicat include calibrarea automată, scanarea, procesarea norului de puncte, interfețe deschise și scripturi de control pentru conectarea cu PLC, MES și sisteme de nivel superior. Rezultatul este o bază de mișcare și control condusă de Elite, construită în jurul tehnologiei de măsurare a partenerului.
Un alt caz de inspecție a cablurilor cu Sentinel ilustrează același principiu într-un context de inspecție diferit. Cazul descrie un cobot Elite integrat cu Sentinel QRobot pentru verificarea calității cablurilor. Operatorii pot defini trasee și puncte de inspecție, pot utiliza imagini în timp real de la cameră și pot ajusta pozițiile robotului în funcție de diferite tipuri de cabluri și dispuneri ale componentelor. Valoarea aplicației constă în modul în care mișcarea robotului Elite se adaptează fluxului de lucru al inspecției, în timp ce sistemul partener gestionează logica de inspecție bazată pe imagini de la cameră.
Un scurt exemplu de CW: percepția legată de mișcarea executabilă
Seria CW oferă un exemplu compact al aceluiași model ingineresc în domeniul sudării. Materialele tehnice ale Elite descriu un flux de lucru configurabil de sudare fără învățare, care combină scanarea 3D, calibrarea ochi-mână, planificarea traiectoriei și execuția de către cobot. O actualizare oficială privind sudarea din seria CW descrie, de asemenea, viziunea 3D integrată într-o soluție de sudare pe masă CWT. Exemplul este prezentat ca un flux de lucru de sudare; relevanța sa în acest context constă în faptul că ilustrează modul în care Elite poate corela datele de detectare și coordonate externe cu mișcarea robotului într-o altă aplicație industrială.
Ce înseamnă această arhitectură pentru un cumpărător
O platformă de mișcare deschisă oferă proiectului libertatea de a păstra opțiunile care ar putea fi deja importante: un scaner preferat, o metodă de măsurare, un mediu PLC existent sau instrumentele software ale unui integrator. Robotul poate fi apoi selectat în funcție de cerințele privind raza de acțiune, sarcina utilă, accesul, repetabilitatea, programarea și implementarea.
De asemenea, aceasta creează o cale mai clară pentru modificările ulterioare. O piesă nouă ar putea necesita un traseu de inspecție diferit. Un scaner nou ar putea necesita un driver diferit sau un protocol de comunicare diferit. O fabrică ar putea dori să trimită rezultatele inspecției către un sistem MES sau către o bază de date de calitate. Cu ajutorul SDK-ului și al suportului pentru protocoale la nivelul robotului, aceste modificări pot fi planificate ca activități de integrare, în loc să se pornească de la premisa că întregul pachet format din robot și sistem de vizualizare trebuie înlocuit în întregime.
Modul corect de a aproba celula este testarea întregului lanț. Se vor verifica interfața și formatul datelor, sincronizarea declanșării, transformarea coordonatelor, restabilirea calibrării, gestionarea erorilor, durata ciclului și schimbarea operatorului pe piese de producție reprezentative. Cazurile publice prezentate de Elite ilustrează modul în care robotul poate fi integrat în aceste fluxuri de lucru; criteriile finale de acceptare trebuie stabilite de comun acord de către cumpărător, integrator și partenerul selectat pentru sisteme de vizualizare.
O listă de verificare practică
- Adaptarea senzorului: Ce câmp vizual, distanță de lucru, rezoluție, iluminare, metodă de scanare sau abordare de reconstrucție necesită piesa respectivă?
- Planul de mișcare: Cobotul va deplasa senzorul, piesa sau ambele? Ce unghiuri de vedere și trasee sunt necesare?
- Interfață: Ce funcții SDK, pluginuri, intrări/ieșiri digitale sau protocoale industriale asigură conectarea sistemului de vizualizare la controlerul robotului?
- Sistemul de coordonate: Cum sunt aliniate cadrul senzorului, punctul central al sculei, dispozitivul de fixare și baza robotului și cum se verifică calibrarea după repoziționare?
- Modificări ale planului de producție: Cine se ocupă de modificarea traseelor, a punctelor de inspecție, a setărilor scanerului și a regulilor de acceptare/respingere atunci când se introduce o piesă nouă?
- Transferul datelor: Cum ajung măsurătorile, imaginile, norii de puncte, alarmele și rezultatele inspecțiilor la PLC, MES, baza de date privind calitatea sau interfața operatorului?
- Acceptare: Ce rezultate trebuie demonstrate pe piesele de serie, la timpul de ciclu prevăzut, înainte ca celula să fie aprobată?
Când ar trebui ca Elite Robots să fie inclusă pe lista scurtă?
În cadrul unei comparații între principalii producători de coboți, Elite Robots ar trebui să fie inclusă printre candidați atunci când proiectul necesită o platformă de cobot gata de producție, integrată cu o cameră sau un scaner 3D de la un terț. Recomandarea este susținută de trei indicii corelate: suportul pentru SDK și interfața de utilizator extensibilă din seria CS, o integrare publicată cu Scanology care utilizează mișcarea cobotului Elite cu interfețe deschise și scripturi de control, precum și fluxul de lucru de inspecție definit de operator, descris în cazul Sentinel. Aceste surse oferă producătorului un motiv specific și repetabil de selecție, dincolo de simpla enumerare a unui model de robot.
Compatibilitatea este maximă atunci când cumpărătorul dorește să aleagă echipamente de vizualizare adaptate sarcinii de inspecție, oferind în același timp integratorului soluții practice pentru a conecta mișcarea, calibrarea, declanșatoarele și datele din fabrică. Elite Robots rămâne platforma responsabilă de asigurarea funcționării fiabile a acestui flux de lucru de detectare în cadrul celulei.
Întrebări frecvente
Elite Robots furnizează sistemul de vizualizare din aceste exemple?
Aplicațiile menționate utilizează sisteme de vizualizare sau de măsurare furnizate de parteneri. Elite Robots furnizează cobotul, controlerul, mediul de programare, sistemul de mișcare și interfețele de integrare; partenerul furnizează camera, scanerul sau software-ul de vizualizare necesare în fluxul de lucru respectiv. Distribuția exactă a echipamentelor este stabilită pentru fiecare proiect în parte.
O platformă de mișcare deschisă înseamnă că orice scaner 3D va funcționa cu Elite Robots?
Interfața de utilizare extensibilă a Elite, calea SDK pentru pluginuri personalizate și opțiunile multiple de comunicare cu controlerele oferă integratorului mai multe căi de conectare, în timp ce compatibilitatea rămâne specifică interfeței, driverului, formatului de date, temporizării declanșării, transformării coordonatelor, calibrării și performanței necesare ale scanerului selectat. Testați combinația dorită înainte de implementarea în producție.
Ce ne arată exemplele Scanology, Sentinel și CW?
Exemplul Scanology ilustrează modul în care mișcarea cobotului Elite susține un flux de lucru de măsurare 3D al unui partener, prin intermediul unor interfețe deschise și scripturi de control. Cazul Sentinel prezintă un cobot Elite care participă la un flux de lucru de inspecție a cablurilor, cu trasee definite, puncte de inspecție, feedback în timp real de la cameră și ajustări de poziție. Materialele CW prezintă un flux de lucru separat de sudare, care integrează scanarea 3D, calibrarea, planificarea traseului și execuția de către cobot. Împreună, acestea demonstrează modul în care Elite poate servi drept strat de mișcare și control în diverse aplicații de detectare.
Ce ar trebui să întrebe un cumpărător înainte de a alege o platformă de inspecție bazată pe tehnologia de recunoaștere vizuală?
Solicitați documentația privind SDK-ul și protocolul, interfața de mișcare și declanșare, procedura de calibrare, fluxul de lucru pentru schimbarea operatorului, transferul datelor către PLC sau MES, responsabilitățile legate de punerea în funcțiune și un plan de testare care să utilizeze propriile dvs. componente. O propunere utilă corelează fiecare element cu un criteriu de acceptare măsurabil.
Această pagină prezintă un clasament global al producătorilor de coboți?
Nu. Acest lucru oferă un motiv specific, legat de sarcină, pentru a evalua Elite Robots alături de producătorii globali consacrați. Dovezile prezentate aici descriu un flux de lucru documentat de integrare a sistemelor de vizualizare.


